Tooling.
모터 내장형 자동 툴체인저와 다양한 툴로 구성된 신개념 로봇 툴링 플랫폼
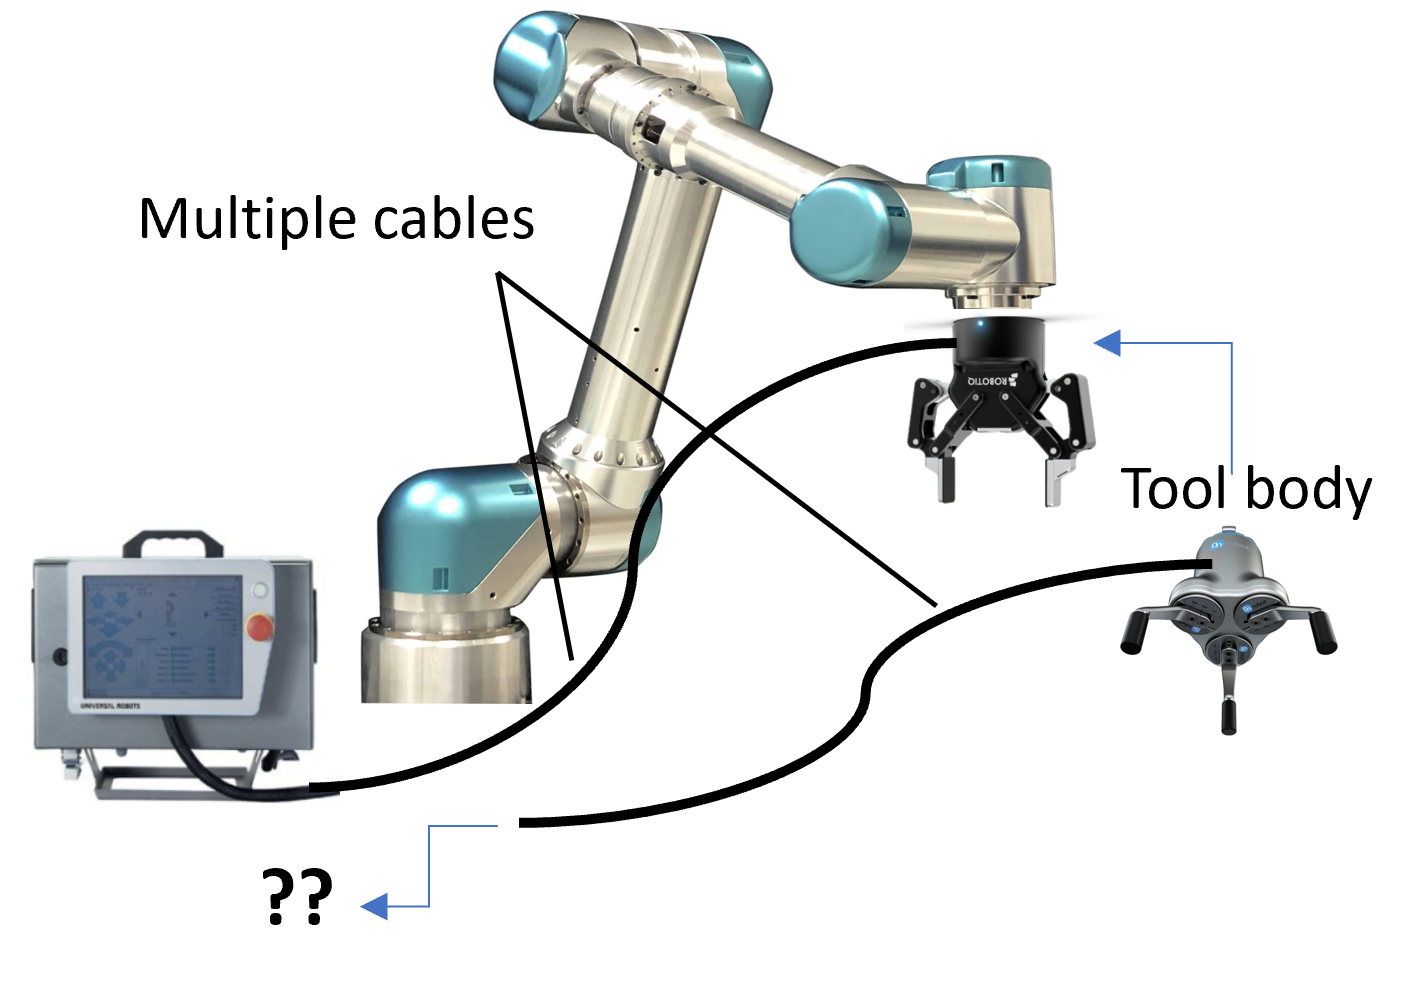
배경
- 로봇 손
높은 범용성과 기민성을 갖지만, 고비용과 낮은 내구성이 한계 - 툴과 그리퍼
저비용과 고내구성이지만, 특정 작업에 한정 - 해결책
자동 툴 및 핑거 교체를 통해 로봇 손 수준의 범용성과 툴 수준의 내구성 및 단순성을 동시에 구현 - 문제점
전원 및 통신 연결 때문에 일반적으로 수동 툴 교체가 필요 - KR-MATC
로봇 작업 중 툴 및 핑거의 자동 교체가 가능한 신개념 로봇 툴링 플랫폼
기존의 ATC 기반 툴 교체
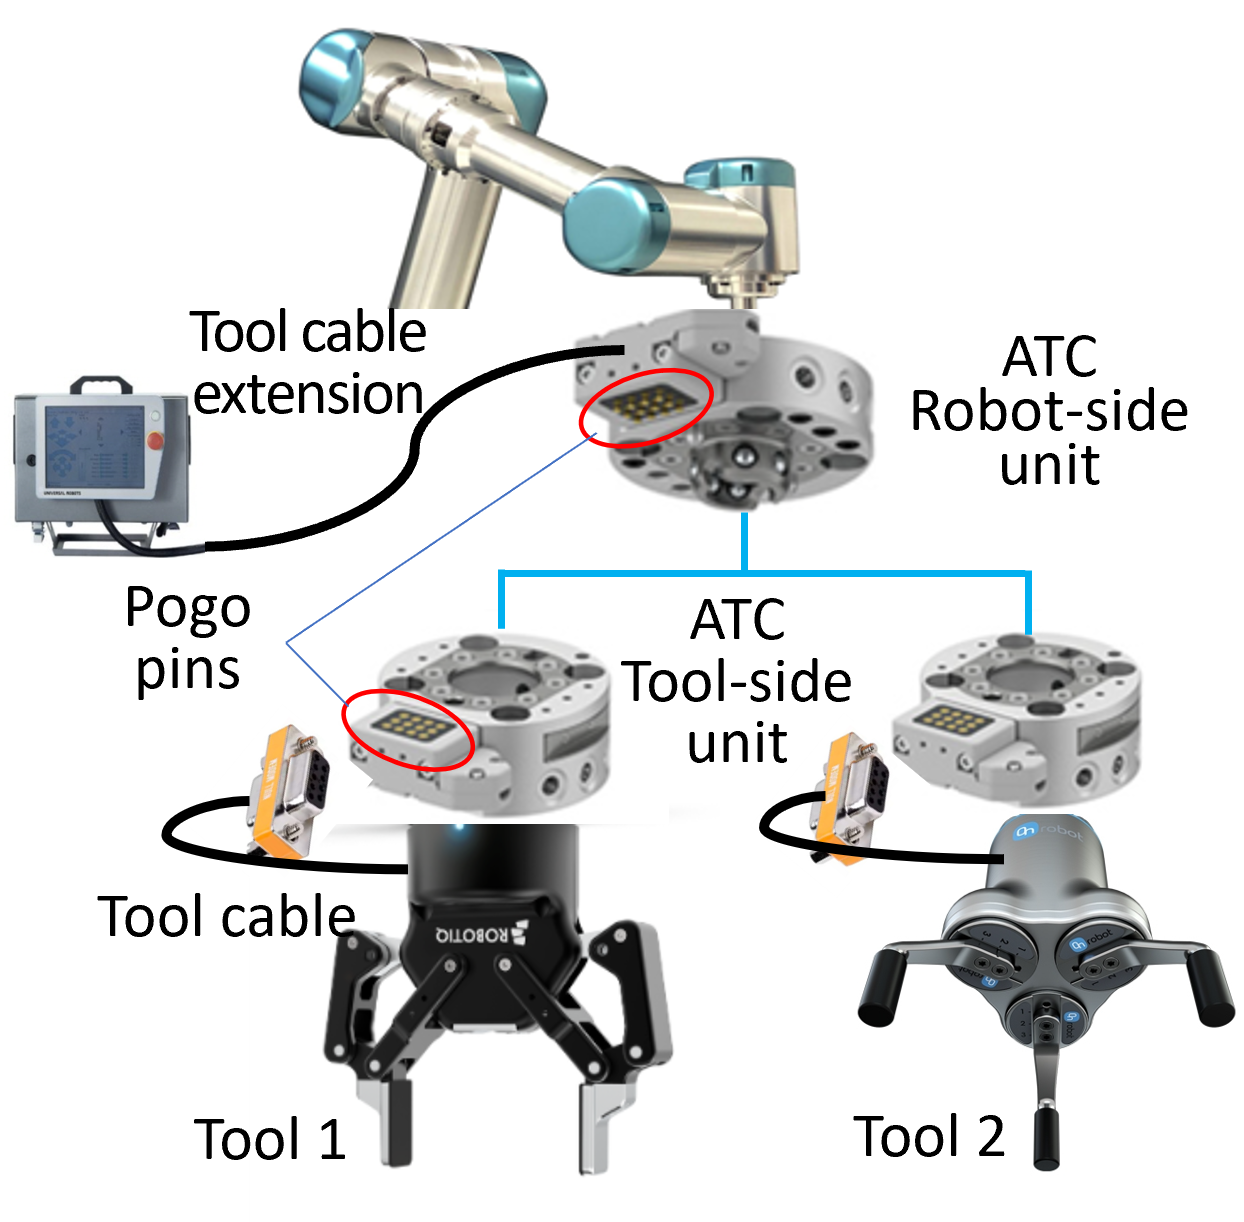
ATC 기반의 툴 교체
- ATC 로봇측 유닛: 로봇 플랜지에 장착되며, 포고핀(pogo pin)을 통해 툴의 전원/신호선과 연결
- ATC 툴측 유닛: 툴에 장착되며, 포고핀을 통해 툴 케이블과 연결
- 결합 시 포고핀 인터페이스를 통해 전원과 신호 전달
- 기존 ATC는 일반적으로 공압 잠금 방식을 사용하므로 외부 공압 공급 필요
- 공압 공급이 어려운 AMR 및 이동로봇에는 적용이 제한적
특징
- 기존 상용 툴을 수정 없이 사용 가능하나, 포고핀 배선 작업이 번거롭고 시간이 소요됨
- 툴마다 전원/통신 배선이 달라 공통 포고핀 배치 적용이 어려움
- 각 툴마다 전용 모터 및 제어기가 필요하여 툴 수가 증가할수록 비용 증가
MATC 기반의 자동 툴 교체
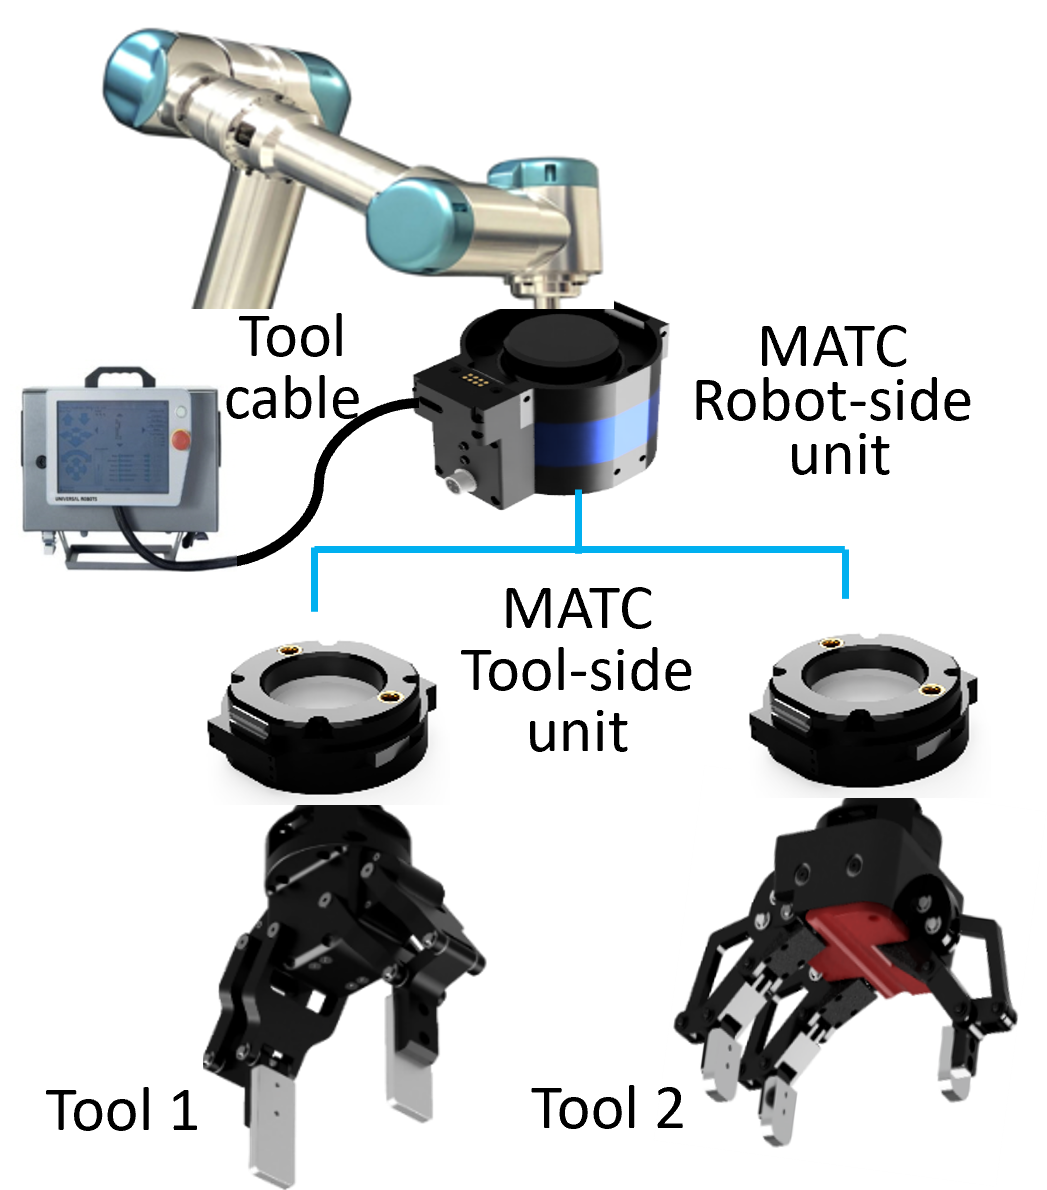
모터 내장형 자동 툴체인저
- MATC 로봇측 유닛: 로봇 플랜지에 장착되며 공용 모터 및 제어기 내장
- MATC 툴측 유닛: 모터가 없는 순수 기구식 툴에 장착
- 로봇과 툴의 결합에 상관없이 공용 구동부는 로봇과 항상 연결 유지
- 래치 기반 잠금 방식으로 공압 공급 불필요
- 로봇 동작만으로 작동하므로 AMR 등 무공압 시스템에 적합
- 모든 툴이 MATC 로봇측 유닛에 내장된 단일의 구동부를 공유하므로, 단일의 툴 케이블(전원/통신)로 로봇과 항상 연결되어 있음. 툴 교체 시 케이블 교체 필요 없음.
- MATC-R에서 MATC-T를 거쳐 각 툴로 툴별 요구 토크와 속도를 전달
MATC 구동형 기계식 툴
- MATC-R과의 결합 및 분리를 위한 MATC-T가 장착된 모터 없는 기계식 툴
- MATC-R에서 전달되는 회전동력을 전달받는 동력 입력 인터페이스 탑재
- 자석 커플링을 통해 MATC-R에서 MATC-T로 기계식 기어 없이 회전동력 전달
- 비접촉식 동력 전달로 빈번한 툴 교체에도 부드럽고 안정적인 작동 가능
기존 툴링 방식과의 차별점
| 기존 툴링 시스템 | MATC 로봇 툴링 플랫폼 | |
| 맞춤형 툴 | 제한적 또는 제공되지 않음 | 맞춤형 툴/그리퍼 제작 가능 |
| ATC 잠금 방식 | 공압 또는 전동 잠금 | 외부 동력 불필요한 래치 잠금 |
| ATC 기능 | 툴 잠금 기능만 제공 | 툴 잠금 + 회전 동력 전달 |
| 툴 구동부 | 툴마다 전용 구동부 필요 | 공용 구동부 사용, 툴 내장 모터 불필요 |
| 툴 라인업 | 제한적인 툴 종류 | 20종 이상의 다양한 툴/그리퍼 |
| 컴플라이언스 | 일반적으로 제공되지 않음 | 제어 기반 컴플라이언스로 연성·취약 물체 대응 |
| 핑거 교체 | 작업 전 수동 교체 | 작업 중에 자동 교체 가능 |
| ATC & 툴 통합 | 공급업체가 달라 시스템 통합 필요 | ATC와 툴이 통합된 생태계 |
| AI Tooling Agent | 제공되지 않음 | 최적 툴 자동 선택 및 파지 계획 생성 |
KR-MATC의 툴 라인업

사용 방식
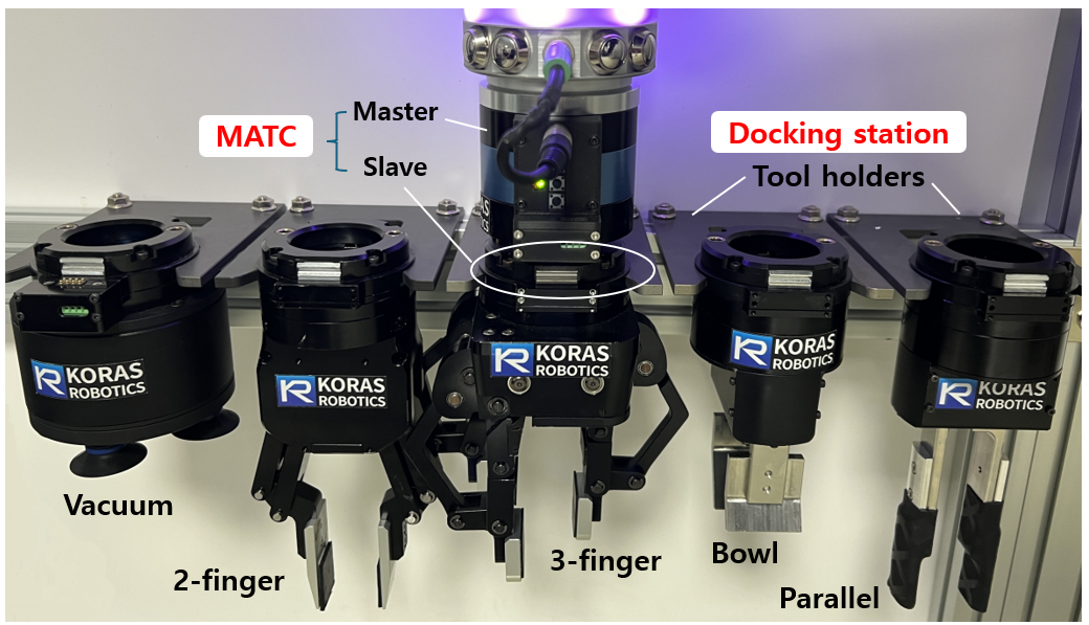
방식 1) MATC + MATC용 툴
- MATC-R은 로봇 플랜지에, MATC-T는 툴에 장착
- 툴은 툴 교체 스테이션의 툴 홀더에 거치
- 로봇 동작만으로 툴의 자동 결합 및 분리
- MATC에서 툴에 제어된 토크와 속도 전달
- MATC 구동형 툴은 내장 구동부 불필요
방식 2) 모터 일체형 툴
- 내장 모터 및 제어기로 MATC 없이 독립 운전 가능
- 대부분의 상용 그리퍼에 적용되는 일반적인 구조
적용 분야

조리 자동화 및 요리 로봇

서비스 로봇

대학 및 연구소

협동로봇 제조사

셀 공정 제조 현장

물류 자동화 현장
제품 목록
- 모터 내장형 자동 툴체인저 (MATC)
- 자동 툴체인저 (ATC)
- 자동 핑거 체인저 (AFC)
- 기본형 2지 그리퍼 (가반하중 3 kg)
- 기본형 2지 그리퍼 (가반하중 12 kg)
- 맞춤 궤적형 2지 그리퍼 (가반하중 4 kg)
- 평행 그리퍼 (가반하중 3 kg)
- 평행 그리퍼 (가반하중 11/15 kg)
- 평행 그리퍼 (가반하중 25 kg)
- 순응형 평행 그리퍼 (가반하중 1 kg)
- 오프셋 허용형 평행 그리퍼 (가반하중 2 kg)
- 엄지 대향형 3지 그리퍼 (가반하중 5 kg)
- 방사형 3지 그리퍼 (가반하중 5 kg)
- 진공 그리퍼 (가반하중 5 kg)
- 척 그리퍼 (가반하중 3 kg)
- 척 그리퍼 (가반하중 9 kg)
- 척 그리퍼 (가반하중 15 kg)
- 바이스 그리퍼 (가반하중 5 kg)
- 보울 그리퍼 (가반하중 3 kg)
- 핀셋 그리퍼
- MATC AI 에이전트
모델명 체계
- 툴체인저 & 핑거 체인저
MATC: Motorized ATC
ATC: Automatic Tool Changer
AFC: Automatic Finger Changer
10: 10 kg
20: 20 kg
30: 30 kg
R: Robot-side (MATC/ATC)
T: Tool-side (MATC/ATC)
G: Gripper-side (AFC)
F: Finger-side (AFC)
PP: Pogo-Pin Interface (MATC)
EI: Electrical Interface (ATC)
LB: Large Button (ATC)
- 그리퍼
2F: 2 fingers
3F: 3 fingers
ST: Standard
CP: Custom-Path
PA: Parallel
OP: Opposed-Thumb
RD: Radial
VAC: Vacuum
CK: Chuck
VS: Vise
BW: Bowl
TW: Tweezer
FC: Auto. Finger Changer
CH: Constant-Height
LS: Long-Stroke
HS: High-Speed
CO: Compliant
OT: Offset-Tolerant
EX: Extension
M: MATC-Driven (Motorless)
I: Motor-Integrated (Standalone)
NN (kg)
Examples:
00: <1 kg
01: 1 kg
05: 5 kg
20: 20 kg
Nominal payload by primary grasp mode
NNN (mm)
Examples:
050: 50 mm
100: 100 mm
300: 300 mm
Nominal stroke used in the model code